

Geljegiň ammary näçe adamyň ýa-da maşynyň bardygy bilen däl-de, eýsem her hereketiň näderejede utgaşdyrylandygy bilen kesgitlenýär.
Ammar amallary çalt üýtgeýär, sebäbi kärhanalar has ýokary sargyt mukdary, has berk eltiş penjireleri, zähmet kynçylyklary we SKU çylşyrymlylygy bilen ýüzbe-ýüz bolýarlar. Ammar robotlary kompaniýalara gaýtalanýan materiallary gaýtadan işlemegi, saklamagy, saýlamagy, sortlamagy, doldurmagy we ýerine ýetiriş meselelerini awtomatlaşdyrmaga kömek edip, bu özgerişligiň möhüm bölegine öwrüldi.
Emma ammar robotlary her bir ammar işgäri robot bilen çalyşmagy aňlatmaýar. Häzirki zaman ulgamlary hyzmatdaşlygyň töwereginde barha köp dizaýn edilýärrobotlar, ammar işgärleri, ammar enjamlary we akylly programma üpjünçiligi.
Bu gollanma ammar robotlarynyň nämedigini, ammar robotlarynyň esasy görnüşlerini, robot saýlamagyň nähili işleýändigini, ammary awtomatlaşdyrmagyň artykmaçlyklaryny we bir ulgama maýa goýmazdan ozal alyjylaryň näme göz öňünde tutmalydygyny düşündirýär.
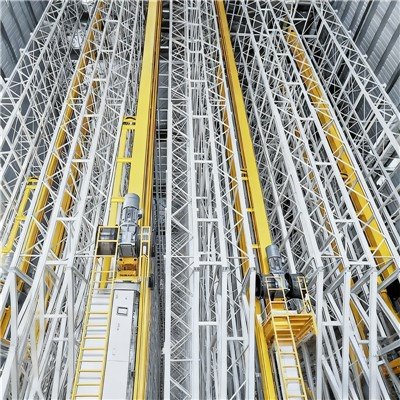
Ammar robotlary näme?
Ammar robotlaryammarlaryň, paýlaýyş merkezleriniň, önümçilik desgalarynyň we ýerine ýetiriş amallarynyň içindäki fiziki işleri ýerine ýetirmek üçin awtomatlaşdyrylan maşynlaryň we robot tehnologiýalarynyň ulanylmagyny aňladýar.
Programma baglylykda ammar robotlary paletleri herekete getirip, transport nokatlaryny alyp biler, inwentarlary alyp biler, önümleri saýlap biler, sargytlary tertipläp biler, aksiýalary dolduryp biler, kartonlary gaplap ýa-da palet gurup biler.
Doly robot ammar çözgüdi, adatça robotyň özünden has köp zady öz içine alýar. Enjamlar ýaly tehnologiýalar bilen bilelikde işleýärAmmar dolandyryş ulgamlary(WMS),Ammar dolandyryş ulgamlary (WCS), Ammaryň ýerine ýetiriş ulgamlary (WES), konweýerler,raflar, datçikler, ştrih-kod skanerleri we görüş ulgamlary.
Maksat ammar hereketini ammardan ýygnamak, gaplamak we ugratmak ýaly az gereksiz syýahat we has yzygiderli gözegçilik bilen utgaşdyrmakdyr.
Häzirki zaman ammar robotlary durnukly awtomatlaşdyrmagy we ykjam ulgamlary öz içine alýar. Mysal üçin, AS / RS saklamagy we gözlemegi awtomatlaşdyryp biler, AMR-ler bolsa desganyň töwereginde harytlary dinamiki daşap biler.
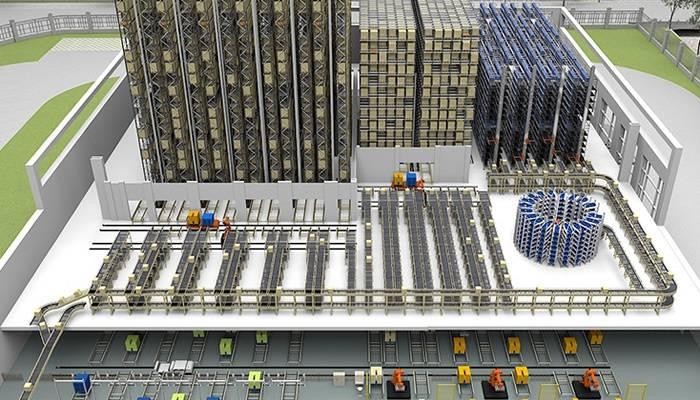
Ammar robotlary nähili işleýär?
Ammar robot ulgamy, adatça, baglanyşykly iş prosesine eýerýär:
Sargyt → Programma üpjünçiligi görkezmesi → Öwreniş gözlemek → Robot transporty → Saýlamak → Sortlamak → Gaplamak → ippingüklemek
Ammar dolandyryş ulgamyna sargyt girende, programma üpjünçiligi zerur inwentarlary kesgitleýär we buýrugyň nähili işlenmelidigini kesgitleýär.
Ammaryň dizaýnyna baglylykda, anAS / RS, gatnaw, AMR, AGV ýa-da robot ýygnaýjy stansiýa, fiziki amalyň bir bölegini ýerine ýetirip biler.
Mysal üçin, {{0} to - adam ammarynda, robot ýa-da awtomatlaşdyrylan ammar ulgamy, zerur guty, gap, karton ýa-da ammar bölümini iş stansiýasyna getirýär. Soňra operator birnäçe geçelgeden ýöremezden zerur ýygnamak işini tamamlaýar.
Robot ýygnamak gurşawynda kompýuter görmek we robot tutawaçlar önümleri kesgitläp we inwentar gaplardan tertip belliklerine geçirip bilerler.
Bu çemeleşme, programma üpjünçiligini we fiziki awtomatizasiýany bir utgaşdyrylan ammar awtomatlaşdyryş ulgamy hökmünde işlemäge mümkinçilik berýär.
Ammar robotlarynyň esasy görnüşleri
Her ammar üçin amatly robot ýok. Dürli tehnologiýalar dürli amaly talaplary çözýär.
| Ammar robotlarynyň görnüşi | Esasy wezipe | Adaty amaly | Esasy artykmaçlygy |
|---|---|---|---|
| AMR | Awtonom transport | E - söwda, 3PL, bölek satuw | Çeýe marşrut |
| AGV | Awtomatlaşdyrylan transport | Önümçilik, palet hereketi | Ukyply iş akymlary |
| AS / RS | Awtomatlaşdyrylan saklamak we gözlemek | Paýlaýyş merkezleri | Storageokary saklaýyş dykyzlygy |
| Gatnaşyk ulgamy | Tote / karton hereketi | {Okary {{0} put geçiriş ýerine ýetirilişi | Çalt gözlemek |
| Harytlar - -dan - adama | Operatorlara haryt iberýär | Sargyt ýerine ýetirilmegi | Az ýöremek |
| Robot saýlamak | Awtomatlaşdyrylan element saýlamak | E - söwda, bölek satuw | Yzygiderli saýlamak |
| Robot palletizasiýa | Önüm paletlerini gurýar | Önümçilik, logistika | Gaýtalanýan zähmet azaldy |
| Robotlary tertiplemek | Önümleri / sargytlary tertipleýär | Bölüm we ýerine ýetiriş merkezleri | {Okary - tizligi tertipleşdirmek |
| Öwreniş robotlary | Sanawy gözden geçirýär | Uly ammarlar | Aksiýanyň görnükliligi has gowy |
| Kobotlar | Işgärler bilen bilelikde işleýär | Garyşyk amallar | Adam - maşyn hyzmatdaşlygy |
Dogry saýlamak SKU aýratynlyklaryna, sargyt profillerine, ammaryň ýerleşişine, giriş maksatlaryna, saklama talaplaryna we integrasiýa mümkinçiliklerine baglydyr.
Awtonom ykjam robotlar (AMR)
Awtonom ykjam robotlar, ýa-da AMR, ammar gurşawyna geçmek üçin datçikleri, kameralary, LiDAR we bort programma üpjünçiligini ulanyň.
Adaty kesgitlenen - marşrut awtomatizasiýasyndan tapawutlylykda, AMR päsgelçilikleri kesgitläp we ýollaryny dinamiki düzedip biler. Bu, tertipleri, sargyt mukdary we iş akymlary ýygy-ýygydan üýtgeýän ammarlarda aýratyn peýdaly edýär.
Adaty programmalar şulary öz içine alýar:
Tote transport
Adam - -dan - saýlaýan harytlar
Sargytlary birleşdirmek
Doly doldurmak
Kömek
Maddy hereket
AMR, ammar bar bolan poluň ýerleşişini düýpgöter üýtgetmän awtomatlaşdyrylmaga mätäç bolanda has peýdalydyr.
Awtomatlaşdyrylan gollanma ulaglary (AGV)
AGV-ler, adatça kesgitlenen ugurlara ýa-da ýol görkeziş ulgamlaryna laýyklykda işleýän awtomatiki ulag ulaglarydyr.
Paletleri, gaplary, çig mallary we taýýar önümleri bellenen ýerleriň arasynda daşap bilerler.
AMR-ler bilen deňeşdirilende, AGV-ler köplenç transport ýollary birneme yzygiderli bolýan durnukly we ýokary gurluşly iş akymlaryna has laýyk gelýär.
Adaty programmalar önümçilik ammarlaryny, palet daşamagy, önümçilik - liniýany iýmitlendirmegi we materiallary gaýtadan işlemegi öz içine alýar.
Awtomatlaşdyrylan ammar we gözleg ulgamlary
Awtomatlaşdyrylan ammar we gözleg ulgamlary (AS / RS)awtomatlaşdyrylan ammarda iň möhüm tehnologiýalaryň biridir.
AS / RS ammar programma üpjünçiliginiň görkezmelerine laýyklykda inwentarlary awtomatiki saklaýar we alýar. Paletler, kartonlar, ýazgylar, gaplar we beýleki ýük bölümleri üçin dürli konfigurasiýalar bar.
Umumy AS / RS tehnologiýalary şulary öz içine alýar:
Bölüm {{0} AS AS / RS ýükläň
Mini {{0} AS AS / RS ýükläň
Uttle - esasly AS / RS
Tote {{0} AS esasly AS / RS
Dik saklaýyş ulgamlary
Robot AS / RS
AS / RS-iň esasy gymmaty diňe awtomatlaşdyrmak däl. Dogry düzülen ulgam birleşip bilerýokary - dykyzlygy saklamak, gözegçilik edilýän inwentar hereketi, has çalt gözlemek we dik ammar giňişligini has gowy ulanmak.
Baýlyk, AS / RS, ammar robotlary, harytlar - -dan - adamy saýlaýan, işleýän we ammar programma üpjünçiligini öz içine alýan awtomatiki ammar çözgütleri bilen üpjün edýär. Häzirki çözgüt portfeli, bir enjam görnüşine däl-de, ýöriteleşdirilen we ulaldylan ammar awtomatlaşdyryşynyň töwereginde düzülendir.
Harytlar - -dan - Adam saýlamak ulgamlary
Adaty adam - -dan - haryt ýygnamak işgärlerden önüm ýygnamak üçin ammar ýerleriniň arasynda syýahat etmegi talap edýär.
A harytlar - -dan - adam ulgamynabu prosesi tersine edýär.
Saýlaýjyny inwentara ibermegiň ýerine, awtomatlaşdyryş zerur harytlary operatora getirýär.
Muňa AS / RS, gatnaw ulgamlary, AMR, konweýerler ýa-da robot saklaýyş ulgamlary arkaly ýetip bolýar.
Esasy artykmaçlyklary şulary öz içine alýar:
Pyýada aralygy azaldy
Çalt sargyt taýýarlamak
Iş stansiýasynyň öndürijiligini ýokarlandyrmak
Has gowy ergonomiki şertler
Has öňünden aýdyp boljak iş akymlary
Highokary - göwrümli ýerine ýetiriş amallary üçin, - -dan - adam awtomatlaşdyryşy, sargytlary has awtomatiki ýerine ýetirmek üçin robot saýlamak bilen birleşdirilip bilner.
Robot saýlamak ulgamlary
Robot ýygnamak ulgamlary aýratyn önümleri kesgitlemek we dolandyrmak üçin robot ýaraglary, maşyn görüşini, datçikleri we ýöriteleşdirilen tutawaçlary ulanýar.
Bu, aýratyn-da uly sargyt göwrümleri bilen baglanyşykly gaýtalanýan seçip alyş meseleleri üçin peýdalydyr.
Şeýle-de bolsa, robot saýlamak işlenýän önümlere ünsli baha berilmegini talap edýär. Önümiň agramy, görnüşi, ýerüsti materiallary, gaplamalary, näzikligi we SKU dürlüligi, tutuşlygyna täsir edip biler.
Umumy arhitektura:
AS / RS ýa-da gatnaw
Bu, - -dan - robot iş prosesini döredýär, onda awtomatlaşdyryş inwentar görkezişini we önümi dolandyrmagy ýerine ýetirýär.
Awtomatlaşdyrylan tertipleşdirmek we işlemek
Awtomatlaşdyryş tertibi ammar robotlarynyň ýene bir möhüm bölegi.
Sortirleme ulgamlary önümleri maksat, sargyt, SKU, daşaýjy, ugur ýa-da beýleki iş düzgünlerine laýyklykda kesgitleýär.
Robot sortlamak bilelikde işläp biler:
Konweýer ulgamlary
Ştrih-kod skanerleri
Maşyn görmek
WMS / WES
Awtomatlaşdyrylan seçip alyş ulgamlary
Gaplaýyş stansiýalary
Köp sanly posylkalary ýa-da SKU-lary işleýän ammarlar üçin awtomatiki tertipleşdirmek, el bilen klassifikasiýa işini azaltmak bilen yzygiderli geçirijiligi saklamaga kömek edip biler.
Robot palletizasiýa we depalletizasiýa
Palletizasiýa edýän robotlar, kartonlary, sumkalary, haltalary ýa-da beýleki önümleri öňünden kesgitlenen nagyşlara laýyklykda paletlere ýerleşdirýär.
Depalletizasiýa ters amaly ýerine ýetirýär.
Bu ulgamlar önümçilik, FMCG, azyk we içgi, logistika we paýlaýyş amallaryna giňden ulanylýar.
Gaýtalanýan götermegi azaldyp, palet gurluşygynyň yzygiderliligini ýokarlandyryp bilerler. Häzirki zaman robot palletizasiýa ulgamlary konweýerler, ammar programma üpjünçiligi we awtomatiki saklaýyş ulgamlary bilen hem birleşdirilip bilner.
Kobotlar we adam {{0} ot Robot hyzmatdaşlygy
Her bir ammar doly özbaşdak işlemegi talap etmeýär.
Bilelikdäki robotlar ýa-da kobotlar, adam işçileri bilen bilelikde işlemek üçin niýetlenendir.
Kobot saýlamak, gaplamak, sortlamak, gözden geçirmek ýa-da material işlemekde kömek edip biler, işgärler bolsa höküm we çeýeligi talap edýän meseleler üçin jogapkärçilik çekýärler.
Bu - maşyn modeli, üýtgeýän önümleri ýa-da doly awtomatlaşdyrmak kyn bolan ammarlar üçin has möhümdir.
Ammar robotlarynyň esasy peýdalary
Ammar robotlarynyň gymmaty diňe zähmet güýjüni azaltmak bilen çäklenmeýär.
Robotlar gaýtalanýan transport, saklamak, saýlamak we tertiplemek meselelerini yzygiderli ýerine ýetirip bilerler. Bu ammarlara goşmaça el hereketine doly bil baglamazdan has köp işlemäge kömek edýär.
Awtomatlaşdyrylan saklaýyş ulgamlary dik ýer we ýokary - dykyzlyk ýerleşişlerini adaty ammar meýilnamalaryna garanyňda has netijeli ulanyp biler.
Haçan-da robot ştrih-kod gözlemek, maşyn görmek, WMS we awtomatiki iş akymlary bilen birleşdirilende, ulgam el bilen saýlamak we inwentar ýalňyşlyklary azaldyp biler.
Robotlar, işgärlere gözegçilik, kadadan çykma, hil gözegçiligi we beýleki has ýokary - baha çärelerine ünsi jemlemäge mümkinçilik berýän gaýtalanýan transport, götermek we hereket meselelerini öz üstüne alyp biler.
Birikdirilen awtomatlaşdyryş ulgamlary, ammar programma üpjünçiligi bilen yzygiderli inwentar alyş-çalyş edip, maglumatlary sargyt edip biler, aksiýa ýerlerine we iş ýagdaýyna has gowy görüner.
Modully AMR, AS / RS, robot iş stansiýalary we programma üpjünçiligi sargytlaryň göwrümi we saklanyş talaplary artdygyça kärhanalara awtomatizasiýany giňeltmäge mümkinçilik berip biler.
Ammar robotlary vs. Adaty ammar amallary
Tapawut diňe robotlar bilen el bilen işlemek däl. Bu inwentar desganyň üstünden akýan ýol.
| Faktor | Adaty ammar | Robot ammary |
|---|---|---|
| Önümiň hereketi | Esasan gollanma | Awtomatlaşdyrylan ýa-da ýarym - awtomatlaşdyrylan |
| Saýlamak | Işçi inwentara syýahat edýär | Harytlar işçä gelip biler |
| Saklamak | Adaty raflar | {Okary - dykyzlygy awtomatiki ammar |
| Öwreniş yzarlamasy | El bilen / skaner - esaslanýar | Hakyky - programma üpjünçiliginiň integrasiýasy |
| Doly doldurmak | Operator - sürülýär | Ulgam - gönükdirilen awtomatlaşdyryş |
| Ulag | Forkliftler / arabalar | AMR, AGV, konweýer |
| Maglumatlar | Has bölek | Merkezleşdirilen amaly maglumatlar |
| Giňeldiş | Köplenç zähmet - baglydyr | Enjamlar we programma üpjünçiligi ulalyp biler |
Dogry çemeleşmek, tutuş ammary doly awtomatlaşdyrmagy aňlatmaýar. Gibrid ammar awtomatizasiýasy, bar bolan raflary we amallary AMR, AS / RS, konweýerler, awtomatiki ýygnamak ýa-da robot stansiýalary bilen birleşdirip biler.
Maýa goýmazdan ozal alyjylar näme göz öňünde tutmaly?
Ammar robotlaryny saýlamak, robot aýratynlyklaryny deňeşdirmekden has köp zady talap edýär.
Önümiň ölçeglerine, agramyna, gaplanyşyna, näzikligine, dolanyşyk derejesine we SKU dürlüligine baha beriň.
Ortaça gündelik sargytlary, iň ýokary - möwsüm islegini derňäň. Diňe ortaça geçiş töwereginde işlenip düzülen ulgam, ýokary - göwrümli döwürde päsgelçilik bolup biler.
Enjam saýlamazdan ozal sagatda zerur saýlamalary, hereketleri, ammar amallaryny ýa-da paletleri kesgitläň.
Şiftiň beýikligini, geçelgäniň giňligini, poluň ýüklenmegini, tekjäniň konfigurasiýasyny, iş ýerleriniň we giňelýän ýerlerini ölçäň.
Bar bolanlaryňyza laýyklygy tassyklaňWMS, WES, ERP, WCS, ştrih-kod we inwentar ulgamlary.
Amal ulaldygyça goşmaça robotlaryň, ammar ýerleriniň, saýlama stansiýalarynyň ýa-da programma üpjünçiliginiň modullarynyň goşulyp biljekdigine göz aýlaň.
Zapas şaýlary, öňüni alyş hyzmaty, uzakdan goldaw, näsazlyklary düzetmek, ulgamy kämilleşdirmek we ýerli hyzmat mümkinçilikleri barada soraň.
Enjamlaryň başlangyç bahasy maýa goýumyň diňe bir bölegi. Satyn alyjylar gurnama, programma üpjünçiligi, okuw, tehniki hyzmat, energiýa sarp etmek, integrasiýa we geljekde giňelmegi hem göz öňünde tutmalydyrlar.
Näme üçin saýlamaly?BaýlykAmmar robot çözgütleri üçin?
Baýlyk Logistikasy, 15 ýyldan gowrak sanly logistika tejribesi bolan professional ammar çözgütlerini üpjün ediji. Onuň mümkinçilikleri öz içine alýarWMS, awtomatlaşdyrylan ammar dizaýny, AGV, akylly sortlamak, ammar robotlary, awtomatiki ýygnamak, harytlar - -dan - adama çözgütler, işlemek we maglumatlary wizuallaşdyrmak.
Baýlyklar robotlary izolirlenen maşyn satyn almak hökmünde görmegiň ýerine, ammar awtomatlaşdyrylyşyna toplumlaýyn ulgam hökmünde çemeleşýär. Onuň çözgütleri desganyň iş talaplaryna laýyklykda saklamak, ýygnamak, işlemek, robot stansiýalary we programma üpjünçiligini birleşdirip biler.
Bu çözgüdi önümçilik, e - söwda, FMCG, derman önümleri we beýleki paýlaýyş amallary ýaly dürli ammar gurşawy üçin amatly edýär.
Deňeşdirýän alyjylar üçinammar robot kompaniýalary, awtomatlaşdyrylan ammar ulgamlary, robot saýlamak çözgütleri, ýa-daAS / RS üpjün edijileri, iň möhüm sorag haýsy robotyň iň köp aýratynlygy barlygy däl. Doly çözgüt ammaryň hakyky iş prosesine, önümiň profiline, giriş talaplaryna we geljekdäki giňeltmek meýilnamalaryna laýyk gelýärmi.
Ammar robotlary hakda ýygy-ýygydan soralýan soraglar
Ammar robotlary e - söwda ýerine ýetiriş merkezlerinde, önümçilik ammarlarynda, 3PL desgalarynda, bölek satuw merkezlerinde, FMCG amallarynda, derman ammarlarynda we gaýtalanýan material işlemek ýa-da ýerine ýetiriş amallary bilen ulanylyp bilner.
AMR-ler adatça dinamiki ugurlary saýlamak üçin datçikleri we awtonom nawigasiýany ulanýarlar, AGV-ler bolsa adatça kesgitlenen ugurlary ýa-da ýol görkeziji ulgamlary yzarlaýarlar. Degişli wariant ammaryň ýerleşişine, iş akymynyň durnuklylygyna, transport talaplaryna we islenýän çeýeligine baglydyr.
Hawa. AS / RS ammar awtomatizasiýasynyň möhüm kategoriýasy bolup, inwentarlary awtomatiki saklamak we almak üçin kranlary, awtoulaglary, liftleri ýa-da robot tehnologiýalaryny ulanyp biler.
Universalhliumumy baha ýok, sebäbi maýa goýum ammaryň ululygyna, saklaýyş ukybyna, SKU aýratynlyklaryna, robot mukdaryna, geçirişine, programma üpjünçiliginiň integrasiýasyna, infrastruktura we awtomatlaşdyryş derejesine baglydyr. Alyjylar hakyky iş maglumatlaryna esaslanýan çözgüt dizaýnyny we jemi - bahasyny talap etmeli.
Ammar robotlarynyň köp sanly çözgüdi WMS, WES, WCS, ERP, ştrih-kod we inwentar ulgamlary bilen birleşdirmek üçin döredildi. Şeýle-de bolsa, satyn almazdan ozal tehniki baha beriş wagtynda laýyklyk tassyklanmalydyr.
Hawa. Köp kompaniýalar tapgyrlaýyn ýa-da gibrid çemeleşmäni ulanýarlar. Bar bolan ammar infrastrukturasy işleýän wagtynda AMR-ler, awtomatlaşdyrylan seçip alyş stansiýalary, konweýerler, AS / RS modullary ýa-da robot iş stansiýalary saýlanan proseslere girizilip bilner.
Netije
Ammar robotlary ýönekeý awtomatlaşdyrylan transport enjamlaryndan biri-birine bagly ekosistema örtügine öwrüldisaklamak, gözlemek, saýlamak, sortlamak, işlemek, doldurmak, gaplamak we paletlemek.
Iň täsirli ammar awtomatlaşdyryş strategiýasy robot däl-de, iş bilen başlaýar. SKU aýratynlyklary, sargyt göwrümi, geçiriş, ammar giňişligi, programma üpjünçiligini birleşdirmek, zähmet talaplary we geljekdäki ösüş enjamlary saýlamazdan ozal baha berilmelidir.
Awtomatlaşdyrylan ammary meýilleşdirýän kompaniýalar üçin tehnologiýalarAMR, AGV, AS / RS, harytlar {{0} to - adam ulgamlary, robot saýlamak, awtomatiki tertipleşdirmek we ammar programma üpjünçiligiýöriteleşdirilen arhitektura birleşdirilip bilner.
Baýlyk, ammarlary, - - - adamy, saýlamak, işlemek, robot stansiýalary, programma üpjünçiligi we ammarlary täzelemek, ammarlary awtomatlaşdyrmak mümkinçiliklerini üpjün edýär, täze awtomatlaşdyryş taslamalaryny meýilleşdirýän ýa-da bar bolan desgalary döwrebaplaşdyrýan kärhanalara goldaw berýär.
Ammaryň geljegi şonuň üçin has köp robot goşmak bilen çäklenmeýär. Bu, utgaşdyrylan ulgamy döretmek baradaawtomatlaşdyryş enjamlary, programma üpjünçiligi, inwentar we adamlar her bir ammar hereketini has gözegçilikli, görünýän we täsirli etmek üçin bilelikde işleýärler.


